Um robô na fswk.rio: o que observar quando a IA ganha presença física
O robô com a marca NowPro.ai que fotografei no evento abre uma conversa sobre tarefas, autonomia, interação e avaliação de tecnologia no mundo físico.
As vozes dependem do navegador e do dispositivo; algumas precisam de internet. Blocos de código não são narrados.
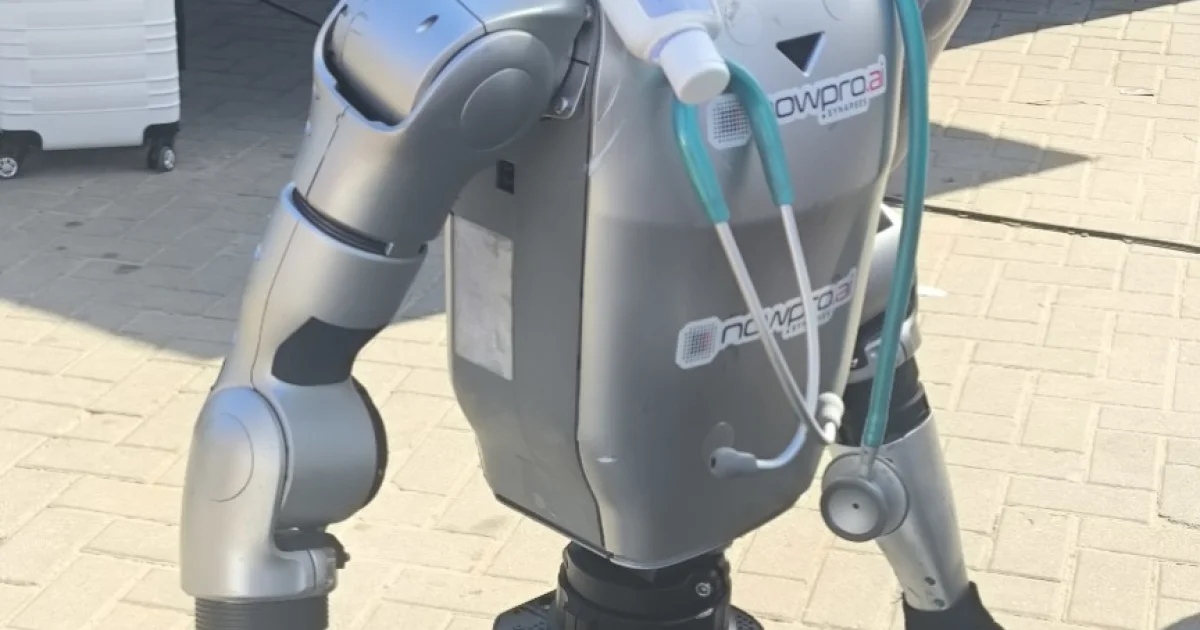
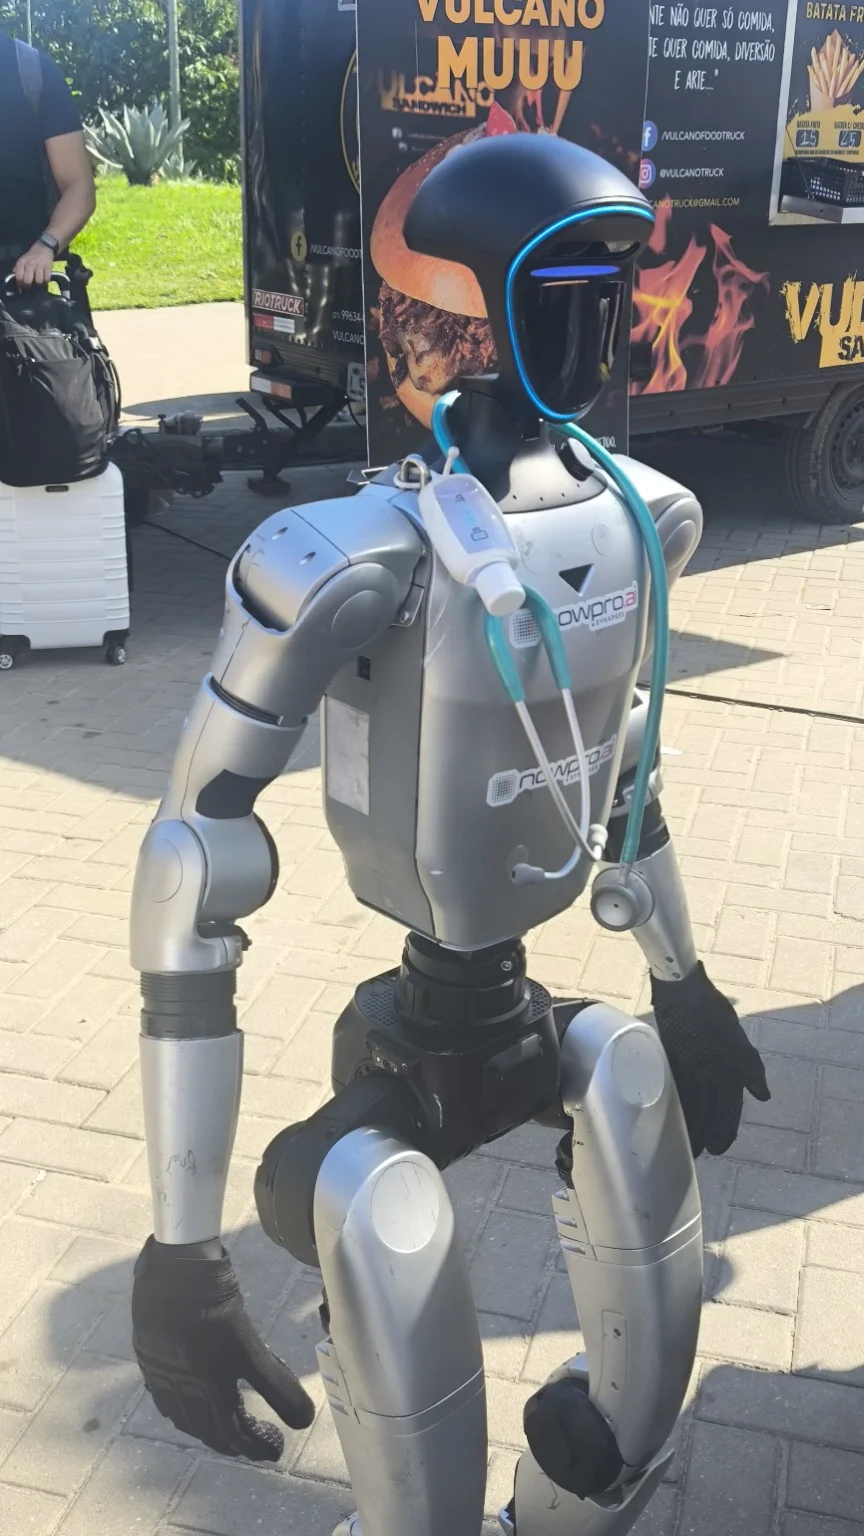
Entre os registros que fiz na fswk.rio em 13 de novembro de 2026 está um robô com a marca NowPro.ai, fotografado na área externa do evento. A forma humanoide, a iluminação azul e o estetoscópio compõem uma imagem que aproxima imediatamente robótica e saúde.
A fotografia registra a apresentação do equipamento. Ela não informa, sozinha, seu fabricante, modo de controle ou capacidade clínica. Os vídeos que fiz também mostram movimento, mas não esclarecem quanto da operação era autônoma. Esse ponto de partida é suficiente para uma conversa interessante sobre como avaliar robôs em situações reais.
Começar pela tarefa deixa a conversa mais concreta
Eu começaria qualquer avaliação perguntando qual trabalho se pretende realizar. Orientar alguém até uma sala, transportar um objeto e oferecer informações são problemas diferentes. Cada um exige um resultado observável e uma definição sobre quando a tarefa terminou.
Considere um exemplo hipotético de orientação em uma recepção. O objetivo poderia ser ajudar visitantes a encontrar um balcão. Para saber se o robô ajudou, eu observaria se as pessoas entenderam a indicação, se chegaram ao lugar correto e se conseguiram solicitar outra forma de atendimento quando necessário.
A aparência seria uma parte da experiência. O restante incluiria disponibilidade, atualização das informações, capacidade de ser compreendido no ambiente e atuação da equipe. Uma demonstração pode iniciar essa avaliação; a rotina exige observar variações.
Autonomia deve ser descrita por ação
Dizer que um equipamento é “autônomo” deixa perguntas abertas. Ele escolhe o trajeto? Responde sem intervenção? Apenas reproduz uma sequência? Um operador acompanha e autoriza etapas? Essas condições podem coexistir em partes diferentes de uma mesma aplicação.
Eu pediria uma descrição por tarefa: quem inicia, quem supervisiona, o que acontece diante de uma situação inesperada e quando alguém assume o controle. Assim, é possível avaliar uma operação assistida com seus próprios critérios, sem precisar pressupor que toda ação foi decidida pela máquina.
O programa de robótica e sistemas autônomos do NIST trabalha com métricas e métodos de avaliação ligados às aplicações e aos ambientes de uso. A referência vem sobretudo do contexto industrial; ela oferece uma abordagem de medição, não uma validação do robô que fotografei.
Quando o software precisa dividir espaço
No desenvolvimento de um site, posso começar pensando em telas e respostas. Ao imaginar um robô móvel, acrescento outras perguntas: onde ele permanece, por onde passa, como comunica que vai se mover e como as pessoas interrompem uma interação.
Em uma avaliação de recepção, eu incluiria corredores ocupados, pessoas que mudam de direção, diferentes alturas e visitantes que preferem manter distância. O roteiro precisaria ser elaborado com a equipe responsável pelo ambiente e pelo equipamento, em condições apropriadas para o teste.
Também observaria a informação que o robô oferece sobre seu estado. Uma pessoa deveria perceber se ele está disponível, aguardando uma instrução ou fora de operação. Um equipamento silencioso e imóvel pode ser interpretado de várias maneiras; o projeto deve reduzir essa ambiguidade.
O serviço continua quando o robô para
Uma implantação tem horários, manutenção, atualização de conteúdo e pessoas responsáveis. Eu perguntaria como o atendimento continua durante recarga, perda de conexão ou indisponibilidade. A resposta permite entender o custo real de incluir o equipamento no serviço.
Imagine uma mudança de sala feita pela equipe. Como essa alteração chega ao robô? Quem verifica que a informação foi atualizada? Quanto tempo leva para corrigir uma orientação? Essas questões de manutenção de conteúdo podem ser tão relevantes para a experiência quanto o movimento do equipamento.
Há ainda o tratamento das interações. Se uma aplicação captar voz ou imagem, a equipe precisa explicar finalidade, acesso e conservação. Isso deve fazer parte da apresentação do serviço, de forma compatível com o que realmente é coletado. Não é uma afirmação sobre os sensores ou a coleta do robô registrado na foto.
Como eu compararia uma proposta
Eu montaria uma avaliação com uma tarefa delimitada e um período definido. Compararia conclusão correta, tempo de atendimento, pedidos de ajuda, disponibilidade e esforço da equipe. Também ouviria quem interagiu com o equipamento e quem precisou mantê-lo funcionando.
O propósito dessa comparação seria descobrir em quais condições o robô acrescenta valor. Uma aplicação pode funcionar bem em um espaço e exigir mudanças em outro. A decisão de expandir deveria acompanhar o que foi observado, com os problemas e as adaptações registrados.
O robô da fswk.rio rende uma imagem marcante para essa discussão. Como desenvolvedor, o que quero compreender depois da fotografia é a relação entre tarefa, ambiente e operação: o que o sistema consegue entregar, como explica seus limites e como as pessoas trabalham com ele.
Fontes e leituras
- NIST: Measurement Science for Robotics and Autonomous Systems.
- Fotografias e vídeos do autor realizados na fswk.rio em 13/11/2026.