Un robot en fswk.rio: qué observar cuando la IA tiene presencia física
El robot con la marca NowPro.ai que fotografié en el evento abre una conversación sobre tareas, autonomía, interacción y evaluación de tecnología en el mundo físico.
Las voces dependen del navegador y del dispositivo; algunas necesitan conexión a internet. Los bloques de código no se leen en voz alta.
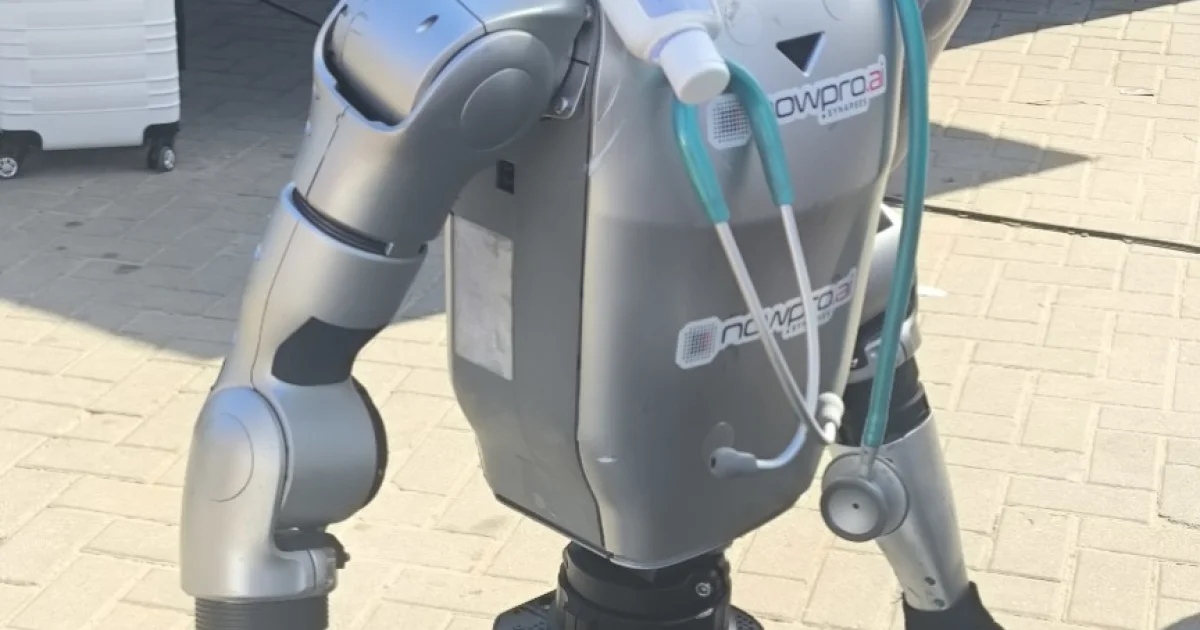
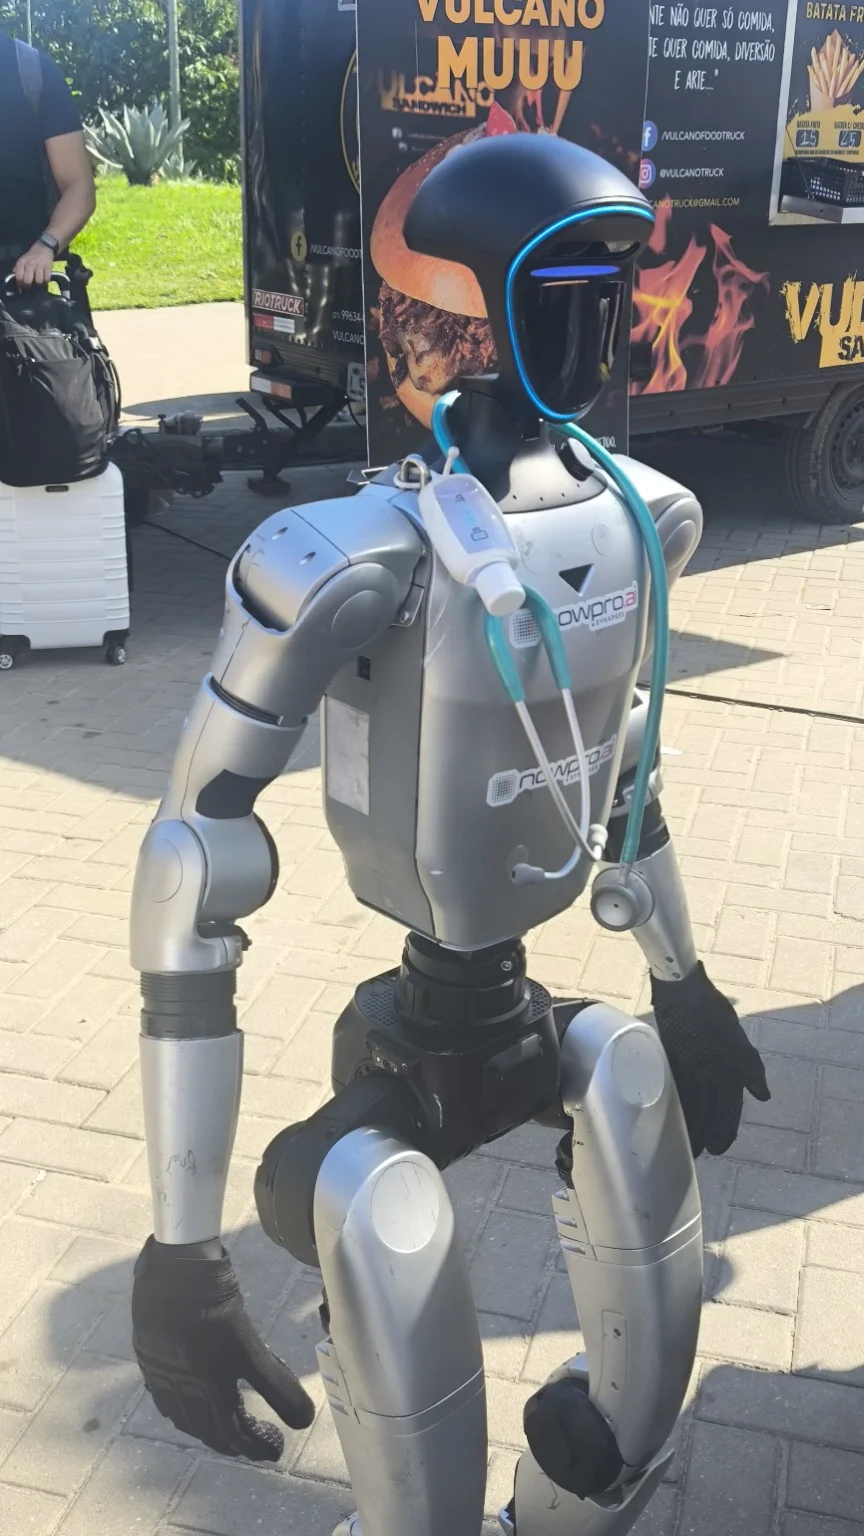
Entre los registros que hice en fswk.rio el 13 de noviembre de 2026 aparece un robot con la marca NowPro.ai, fotografiado en el exterior del evento. La forma humanoide, la iluminación azul y el estetoscopio crean una asociación visual inmediata entre robótica y salud.
La fotografía documenta la presentación del equipo. Por sí sola no establece su fabricante, modo de control o capacidades clínicas. Mis videos también muestran movimiento, pero no explican qué parte de la operación era autónoma. Ese punto de partida permite una conversación útil sobre cómo evaluar robots en situaciones reales.
Empezar por la tarea concreta la conversación
Comenzaría cualquier evaluación preguntando qué trabajo se pretende realizar. Orientar a alguien hacia una sala, transportar un objeto y ofrecer información son problemas diferentes. Cada uno necesita un resultado observable y una definición de cuándo termina la tarea.
Pensemos en un ejemplo hipotético de orientación en una recepción. El objetivo podría ser ayudar a los visitantes a encontrar un mostrador. Para saber si el robot ayudó, observaría si las personas comprendieron la indicación, llegaron al lugar correcto y pudieron solicitar otra forma de atención cuando la necesitaron.
La apariencia sería una parte de la experiencia. El resto incluiría disponibilidad, actualización de información, facilidad para hacerse entender en el ambiente y participación del equipo. Una demostración puede iniciar la evaluación; el uso cotidiano exige observar variaciones.
La autonomía debe describirse por acción
Decir que un equipo es “autónomo” deja preguntas abiertas. ¿Elige la ruta? ¿Responde sin intervención? ¿Reproduce una secuencia? ¿Un operador supervisa y autoriza etapas? Estas condiciones pueden coexistir en distintas partes de una misma aplicación.
Pediría una descripción por tarea: quién inicia, quién supervisa, qué sucede ante una situación inesperada y cuándo alguien toma el control. Así es posible evaluar una operación asistida según sus propios criterios, sin suponer que cada acción fue decidida por la máquina.
El programa de robótica y sistemas autónomos del NIST desarrolla métricas y métodos de evaluación vinculados a aplicaciones y ambientes de uso. Su contexto de referencia es principalmente industrial; ofrece un enfoque de medición, no una validación del robot que fotografié.
Cuando el software necesita compartir espacio
Al desarrollar un sitio web, puedo comenzar pensando en pantallas y respuestas. Al imaginar un robot móvil, añado otras preguntas: dónde permanece, por dónde circula, cómo comunica que va a moverse y cómo las personas interrumpen una interacción.
En una evaluación de recepción incluiría pasillos ocupados, personas que cambian de dirección, diferentes alturas y visitantes que prefieren mantener distancia. El plan debería elaborarse con los equipos responsables del ambiente y del dispositivo, en condiciones adecuadas para la prueba.
También observaría cómo comunica su estado. Una persona debería reconocer si está disponible, esperando una instrucción o fuera de servicio. Un equipo silencioso e inmóvil puede interpretarse de varias maneras; el diseño debe reducir esa ambigüedad.
El servicio continúa cuando el robot se detiene
Una implantación tiene horarios, mantenimiento, actualizaciones de contenido y responsables. Preguntaría cómo continúa la atención durante la recarga, una pérdida de conexión o la indisponibilidad. La respuesta ayuda a comprender el costo real de incluir el equipo en el servicio.
Imaginemos que el personal cambia la asignación de una sala. ¿Cómo llega el cambio al robot? ¿Quién comprueba que la información se actualizó? ¿Cuánto tarda en corregirse una indicación? Estas cuestiones de mantenimiento pueden importar tanto para la experiencia como el movimiento del equipo.
También hay que considerar las interacciones. Si una aplicación captura voz o imágenes, el equipo necesita explicar finalidad, acceso y conservación. Eso debe formar parte de la presentación del servicio y corresponder a lo que realmente se recoge. No es una afirmación sobre los sensores o la recogida de datos del robot fotografiado.
Cómo compararía una propuesta
Organizaría una evaluación con una tarea delimitada y un periodo definido. Compararía finalización correcta, tiempo de atención, solicitudes de ayuda, disponibilidad y esfuerzo del personal. También escucharía a quienes interactuaron con el dispositivo y a quienes tuvieron que mantenerlo funcionando.
El propósito sería descubrir en qué condiciones aporta valor el robot. Una aplicación puede funcionar bien en un espacio y necesitar cambios en otro. La expansión debería seguir los resultados observados, documentando problemas y adaptaciones.
El robot de fswk.rio aporta una imagen llamativa para esta discusión. Como desarrollador, lo que quiero comprender después de la fotografía es la relación entre tarea, ambiente y operación: qué puede entregar el sistema, cómo explica sus límites y cómo trabajan las personas con él.
Fuentes y lecturas
- NIST: Measurement Science for Robotics and Autonomous Systems.
- Fotografías y videos realizados por el autor en fswk.rio el 13/11/2026.